Domain vdhl.de kaufen?
Wir ziehen mit dem Projekt
vdhl.de um.
Sind Sie am Kauf der Domain
vdhl.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain vdhl.de kaufen?
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **

Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
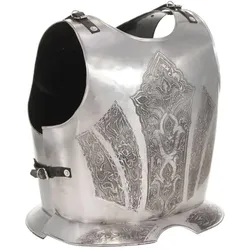
vidaXL Albelina (Entwurf 3)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Kürass ist eine exakte Nachbildung eines originalen mittelalterlichen Ritterkürasses, der sowohl die Brust als auch den Rücken schützt. Der Körperpanzer ist vollständig tragbar und mit verstellbaren Lederriemen versehen, die für eine bequeme Passform sorgen. Dieser Kürass kombiniert antiken Stil und robuste Materialien zu einer auffälligen Rüstung, die aus Stahl der Stärke 18 mit poliertem Finish gefertigt ist. - Farbe: Silber - Material: 18-Stärke-Stahl (poliert), Leder - Abmessungen: 42 x 36 x 49 cm (B x T x H) - Verstellbare Lederriemen - Replik des original mittelalterlichen Ritter-Kürasses im Antik-Look.139,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
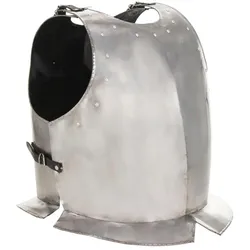
vidaXL Albelina (Entwurf 4)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Kürass ist eine exakte Nachbildung eines originalen mittelalterlichen Ritterkürasses, der sowohl die Brust als auch den Rücken schützt. Der Körperpanzer ist vollständig tragbar und mit verstellbaren Lederriemen versehen, die für eine bequeme Passform sorgen. Der Kürass kombiniert antiken Stil und robuste Materialien zu einer auffälligen Rüstung. Darüber hinaus ist er aus Stahl der Stärke 18 mit poliertem Finish gefertigt und mit dekorativen Nieten verziert. - Farbe: Silber - Material: 18-Kaliber-Stahl (poliert) - Abmessungen: 42 x 43 x 50 cm (B x T x H) - Verstellbare Lederriemen - Replik des original mittelalterlichen Ritter-Kürasses im Antik-Look.118,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
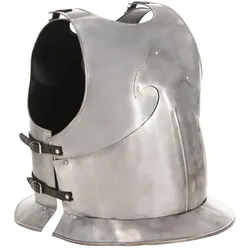
vidaXL Albelina (Entwurf 5)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Kürass ist eine exakte Nachbildung eines originalen mittelalterlichen Ritterkürasses, der sowohl die Brust als auch den Rücken schützt. Der Körperpanzer ist vollständig tragbar und mit verstellbaren Lederriemen versehen, die für eine bequeme Passform sorgen. Der Brustpanzer kombiniert den Stil der Antike und robuste Materialien zu einer auffälligen Rüstung. Darüber hinaus ist er aus Stahl der Stärke 18 mit poliertem Finish gefertigt. - Farbe: Silber - Material: 18-Kaliber-Stahl (poliert) - Abmessungen: 46 x 46 x 45 cm (B x T x H) - Verstellbare Lederriemen - Replik des original mittelalterlichen Ritter-Kürasses im Antik-Look.132,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
vidaXL Albelina (Entwurf 1)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Brustpanzer ist eine exakte Nachbildung einer original römischen Legionären-Rüstung, bekannt als Lorica segmentata, die sowohl die Vorderseite als auch den Rücken schützt. Er ist vollständig tragbar und mit verstellbaren Lederriemen für eine bequeme Passform ausgestattet. Der Brustpanzer kombiniert den Stil der Antike und robuste Materialien zu einer auffälligen Rüstung. Darüber hinaus ist er aus Stahl der Stärke 18 mit poliertem Finish gefertigt. - Farbe: Silber - Material: 18-Stärke-Stahl (poliert), Leder - Aussenmasse: 70 x 40 x 60 cm (B x T x H) - Hauptkörpergrösse: 40 x 40 cm (B x T) - Verstellbare Lederriemen - Replik des originalen, römischen Legionären-Brustpanzers in antikem Look.151,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **

Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
Digitale Simulation im Entwurf, Fachbücher von Anja Willmann, Arno SchlüterDieses Lehrbuch zeigt Möglichkeiten auf, wie Architekt/innen mithilfe vereinfachter dynamischer Simulationen bereits in den ersten Entwurfsphasen klimatische und energetische Konzepte auf verschiedenen Massstäben auf ihre Wirksamkeit hin überprüfen und in den Entwurf integrieren können. Der thermische Komfort im Innenraum gibt Auskunft über die Behaglichkeit des Nutzers und kann mit dem Einsatz passiver Strategien in Form von Konstruktion, Materialwahl, Lüftungsstrategien, Pufferzonen, solaren Gewinnen etc. bewusst erhöht werden, bevor ergänzend gebäudeintegrierte Technologien oder urbane Infrastrukturen zur Energieproduktion oder Versorgung zum Einsatz kommen. Neben den physikalischen Grundlagen und Wirkungsweisen passiver Strategien in verschiedenen Klimazonen werden die Möglichkeiten in Kombination mit aktiven Technologien erläutert, um komfortable, treibhausgasneutrale Gebäude zu entwerfen. Auf städtischer Ebene werden die Wechselwirkungen zwischen Gebäuden, städtischen Rahmenbedingungen und Infrastruktur erläutert und anhand von Beispielen aufgezeigt. Mit dem City Energy Analyst wird ein Werkzeug vorgestellt, mit dem Energieströme in Quartieren unter Berücksichtigung passiver und aktiver Ansätze simuliert und Strategien zur Dekarbonisierung entwickelt werden können.37,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Entwerfen und Entwurf, FachbücherDas Fachbuch "Entwerfen und Entwurf" bietet eine tiefgehende Auseinandersetzung mit den Begriffen Entwerfen und Entwurf aus einer interdisziplinären Perspektive. Es zielt darauf ab, die theoretischen und praktischen Aspekte des künstlerischen Schaffensprozesses zu beleuchten. Der Inhalt ist in drei Hauptteile gegliedert: Zunächst wird die philosophische Anthropologie betrachtet, gefolgt von einem Vergleich zwischen antiken und modernen Entwurfsmethoden. Der letzte Teil widmet sich der Kunst des 20. Jahrhunderts bis zur Gegenwart und untersucht, wie Künstler wie Vincent van Gogh und Kasimir Malewitsch mit dem Konzept des Entwerfens umgehen. Dieses Buch ist eine wertvolle Ressource für alle, die sich für die Theorie und Praxis des künstlerischen Schaffens interessieren.40,62 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
vidaXL Albelina (Entwurf 3)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Kürass ist eine exakte Nachbildung eines originalen mittelalterlichen Ritterkürasses, der sowohl die Brust als auch den Rücken schützt. Der Körperpanzer ist vollständig tragbar und mit verstellbaren Lederriemen versehen, die für eine bequeme Passform sorgen. Dieser Kürass kombiniert antiken Stil und robuste Materialien zu einer auffälligen Rüstung, die aus Stahl der Stärke 18 mit poliertem Finish gefertigt ist. - Farbe: Silber - Material: 18-Stärke-Stahl (poliert), Leder - Abmessungen: 42 x 36 x 49 cm (B x T x H) - Verstellbare Lederriemen - Replik des original mittelalterlichen Ritter-Kürasses im Antik-Look.139,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
vidaXL Albelina (Entwurf 4)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Kürass ist eine exakte Nachbildung eines originalen mittelalterlichen Ritterkürasses, der sowohl die Brust als auch den Rücken schützt. Der Körperpanzer ist vollständig tragbar und mit verstellbaren Lederriemen versehen, die für eine bequeme Passform sorgen. Der Kürass kombiniert antiken Stil und robuste Materialien zu einer auffälligen Rüstung. Darüber hinaus ist er aus Stahl der Stärke 18 mit poliertem Finish gefertigt und mit dekorativen Nieten verziert. - Farbe: Silber - Material: 18-Kaliber-Stahl (poliert) - Abmessungen: 42 x 43 x 50 cm (B x T x H) - Verstellbare Lederriemen - Replik des original mittelalterlichen Ritter-Kürasses im Antik-Look.118,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
Ähnliche Suchbegriffe für Positionierungen
-
vidaXL Albelina (Entwurf 5)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Kürass ist eine exakte Nachbildung eines originalen mittelalterlichen Ritterkürasses, der sowohl die Brust als auch den Rücken schützt. Der Körperpanzer ist vollständig tragbar und mit verstellbaren Lederriemen versehen, die für eine bequeme Passform sorgen. Der Brustpanzer kombiniert den Stil der Antike und robuste Materialien zu einer auffälligen Rüstung. Darüber hinaus ist er aus Stahl der Stärke 18 mit poliertem Finish gefertigt. - Farbe: Silber - Material: 18-Kaliber-Stahl (poliert) - Abmessungen: 46 x 46 x 45 cm (B x T x H) - Verstellbare Lederriemen - Replik des original mittelalterlichen Ritter-Kürasses im Antik-Look.132,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
vidaXL Albelina (Entwurf 1)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Brustpanzer ist eine exakte Nachbildung einer original römischen Legionären-Rüstung, bekannt als Lorica segmentata, die sowohl die Vorderseite als auch den Rücken schützt. Er ist vollständig tragbar und mit verstellbaren Lederriemen für eine bequeme Passform ausgestattet. Der Brustpanzer kombiniert den Stil der Antike und robuste Materialien zu einer auffälligen Rüstung. Darüber hinaus ist er aus Stahl der Stärke 18 mit poliertem Finish gefertigt. - Farbe: Silber - Material: 18-Stärke-Stahl (poliert), Leder - Aussenmasse: 70 x 40 x 60 cm (B x T x H) - Hauptkörpergrösse: 40 x 40 cm (B x T) - Verstellbare Lederriemen - Replik des originalen, römischen Legionären-Brustpanzers in antikem Look.151,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
vidaXL Albelina (Entwurf 2)Dieser Brustpanzer in Antik-Optik ist perfekt für LARP (Live-Action-Rollenspiel), Cosplay, Partys mit historischem Thema, Halloween-Party, Theaterrequisiten und historische Nachstellungen und würde sich ebenfalls gut als Ausstellungsstück machen. Dieser Brustpanzer, auch Lorica Musculata genannt, ist eine exakte Nachbildung eines originalen römischen Soldatenkürasses, der sowohl die Vorderseite als auch den Rücken schützt. Er ist vollständig tragbar und mit verstellbaren Lederriemen für eine bequeme Passform ausgestattet. Der Brustpanzer kombiniert den Stil der Antike und robuste Materialien zu einer auffälligen Rüstung. Darüber hinaus ist er aus Stahl der Stärke 18 mit poliertem Finish gefertigt. Farbe: Silber; Material: 18-Stärke-Stahl (poliert), Leder; Abmessungen: 42 x 32 x 54 cm (B x T x H); verstellbare Lederriemen; Replik des originalen römischen Brustpanzers mit antikem Aussehen.120,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die präzisen Bewegungen und Positionierungen zu erreichen. Dies kann durch die Verwendung von Mikroschrittantrieben und geschlossenen Regelkreisen erreicht werden, um die Genauigkeit und Stabilität der Bewegungen zu verbessern. Darüber hinaus ist es wichtig, die Belastung und das Trägheitsmoment des Systems zu berücksichtigen, um die optimale Leistung des Steppermotors zu gewährleisten. Schließlich ist die Auswahl des richtigen Steppermotors für die spezifischen Anforderungen der Anwendung entscheidend, um die bestmögliche Leistung zu erzielen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.